සුපර් ඔඩොමෙට්රි 2.0: දුම, හිම සහ දූවිලි තුළ විශ්වාසදායක රොබෝ ස්ථානගත කිරීම
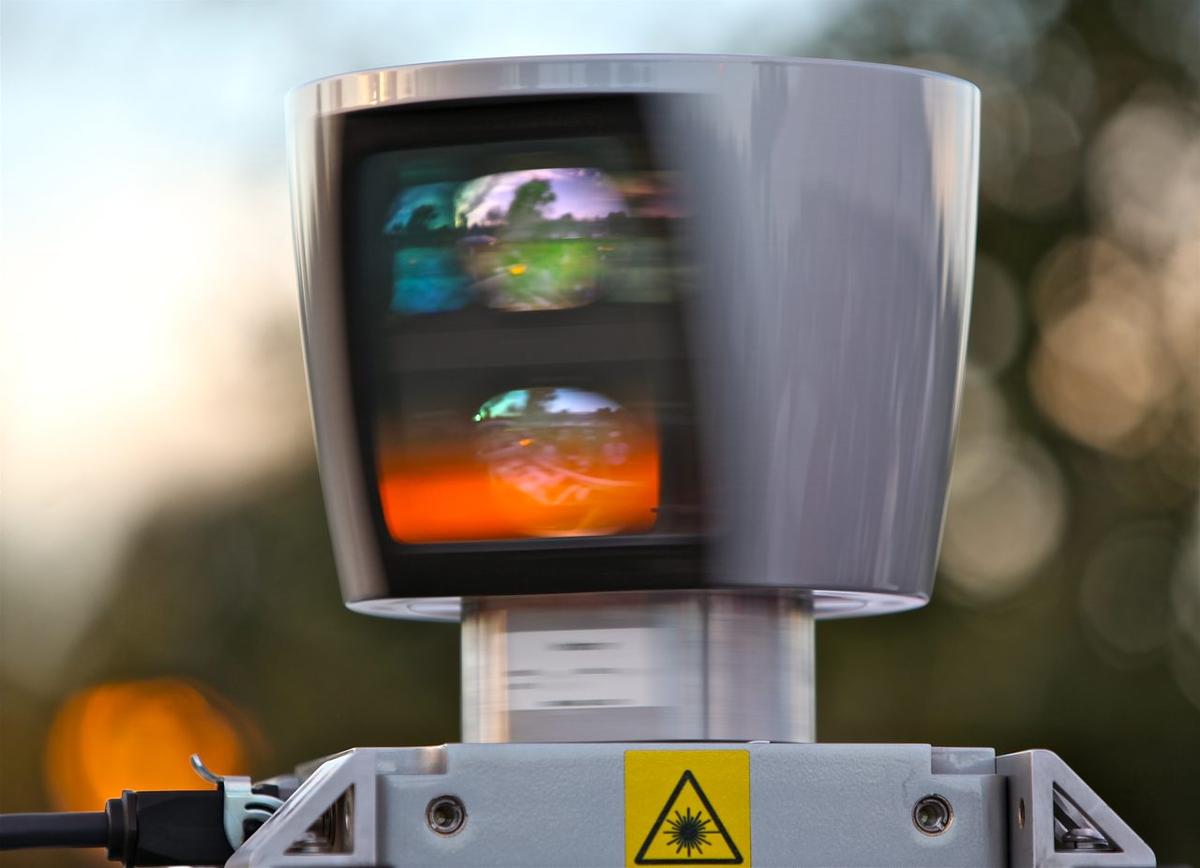
2026 අගෝස්තු 26 වන දින arXiv වෙත පළ කළ පත්රිකාවක, ෂිබෝ ෂාඕ (Shibo Zhao) සහ සම කතුවරුන් හය දෙනා රොබෝවරුන්ගේ දුෂ්කර ගැටලුවක් විසඳති: කැමරා හෝ ලයිඩාර් (lidar) දුම, හිම, දූවිලි හෝ අඩු ආලෝකය නිසා පිරිහුණු විට ස්ථානගත කිරීමේ විශ්වාසනීයත්වය පහත වැටේ. වාර්තාව 2025 සයන්ස් රොබොටික්ස් (Science Robotics) ප්රකාශනයක් ද සඳහන් කරයි.
ඔවුන්ගේ දායකත්වය වන්නේ අනුවර්තී විශේෂාංග තේරීම, තත්ව-දිශා ඇස්තමේන්තුව, එන්ජින් තේරීම සහ ඉගෙන ගත් අවස්ථිති ඔඩොමෙට්රි සහිත ධූරාවලි සංවේදක ඒකාබද්ධ කිරීමයි. කිලෝමීටර් 200ක් සහ මෙහෙයුම් පැය 800ක් පුරා වලංගුකරණය කළ බව කතුවරුන් වාර්තා කරති.
එහි වටිනාකම ඇත්තේ මෘදු පිරිහීම සහ සංවේදක ආපසු හැරවුමේය. ප්රතිඵල කතුවරුන් විසින් වාර්තා කළ ඒවා වන අතර; මෙහෙයුම් තත්ත්වයන්, පදනම් සහ ප්රතිනිර්මාණය සම්පූර්ණ පත්රිකාවේ පරීක්ෂා කළ යුතු අතර, ජර්නල් යොමුව සහ arXiv පළ කිරීම අතර කාල පරතරය සටහන් කිරීම වටී.